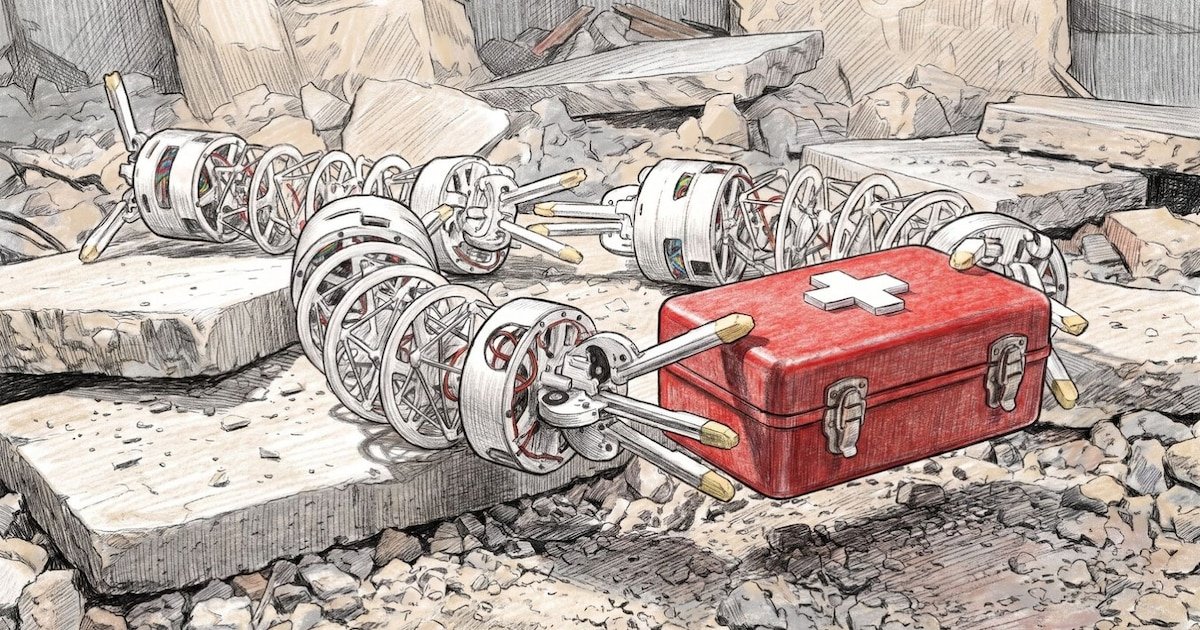
Un equipo de la Universidad Estatal de Colorado (CSU, por sus siglas en inglés) desarrolló robots flexibles inspirados en la trompa de los elefantes, capaces de doblarse, sujetar objetos y unirse entre sí para formar estructuras mayores que podrían utilizarse en exploración espacial, rescates o tareas industriales complejas, informó TechXplore, portal especializado en ciencia y tecnología.
A diferencia de los robots convencionales, construidos con bloques rígidos que limitan sus movimientos, estas máquinas utilizan una estructura de tensegridad: varillas duras sostenidas por una red de cables tensados que les permite plegarse, estirarse y modificar su forma según el terreno o la tarea.
El diseño, publicado en la revista científica Nature Machine Intelligence, carece de articulaciones tradicionales. Sus cuerpos tubulares tienen una garra de sujeción en cada extremo, capaces de aferrarse a otros robots o de manipular objetos.



El equipo fue dirigido por Jianguo Zhao, profesor asociado del Departamento de Ingeniería Mecánica de la CSU. El investigador definió estos sistemas como robots generalistas, con posibles aplicaciones en operaciones de búsqueda y rescate o como apoyo para trabajadores humanos en entornos de manufactura.
Garras en ambos extremos para formar cadenas y ramas
El sistema se distingue por su capacidad para adaptarse y para operar en conjunto o de manera individual. La estructura física de los robots suele ser fija, pero nuestro enfoque permite que estos sistemas flexibles adapten su forma a su entorno y a las necesidades potencialmente cambiantes de su misión, al plegarse, estirarse o sujetar objetos”, explicó Zhao. “También son modulares, lo que significa que cada robot funciona como un bloque de construcción: puede operar por sí solo o conectarse con otros para formar estructuras más grandes y capaces”.
Las garras dobles eliminan la necesidad de usar imanes como puntos de conexión, una alternativa que puede fallar. La combinación de estos enganches con la estructura flexible amplía las configuraciones que pueden adoptar las máquinas.
“Pueden curvarse para levantar y transportar objetos de distintos tamaños con su cuerpo o desplazarse por terrenos difíciles como lo haría una serpiente”, detalló Zhao. “La unión mediante garras también reduce la posibilidad de desalineaciones durante las conexiones, lo que facilita que trabajen en equipo y formen bucles, cadenas y ramas de distintos tamaños para cumplir sus tareas. Son muy adaptables a la situación y a los objetivos”.
Motores compactos y equipos con autonomía progresiva
Mahmud Hasan Saikot, estudiante de doctorado de la universidad y coautor principal del trabajo, tomó a cargo el robot diseñado inicialmente por Sydney Spiegel, la otra coautora principal. El equipo evaluó varias alternativas antes de llegar a la versión actual de los brazos robóticos.
Uno de los problemas centrales fue encontrar motores suficientemente pequeños para habilitar los distintos movimientos, pero con la potencia y fiabilidad necesarias para operar durante períodos prolongados. Los investigadores probaron diversas configuraciones tanto en laboratorio como en paisajes naturales, donde evaluaron la capacidad de los robots para atravesar el terreno.
El siguiente paso del proyecto, según Saikot, será desarrollar la capacidad de estos sistemas para trabajar con humanos y de forma autónoma. El equipo también espera aumentar la velocidad de operación de las máquinas.
“Por ahora, estos sistemas necesitan ser pilotados por un humano. Sin embargo, ya hemos demostrado que dos robots pueden encontrarse y conectarse por sí solos”, indicó el autor, y agregó: “En el futuro, podemos imaginar equipos mayormente autónomos de decenas o incluso cientos de ellos —unidos a través de las garras— desplazándose hacia un lugar y desplegándose para un propósito específico”. “Con eso en mente, queremos seguir mejorando su capacidad para trabajar juntos con una supervisión humana mínima”, señaló Saikot.