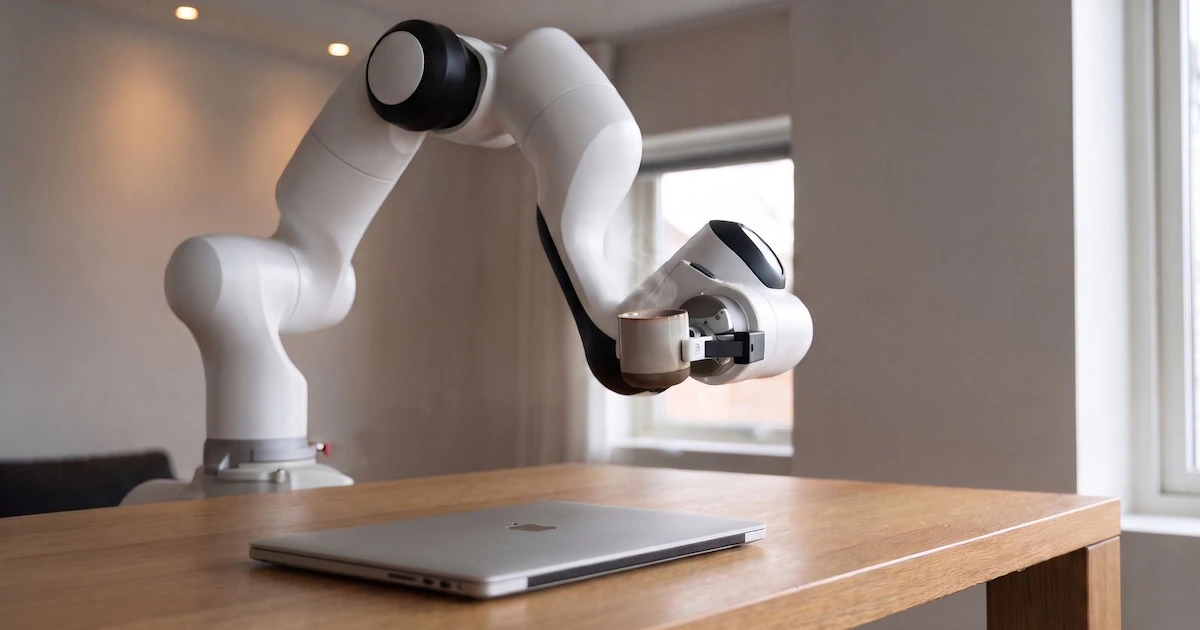
Los ingenieros del Instituto Tecnológico de Massachusetts (MIT) desarrollaron FLEX, una plataforma que permite a los robots interpretar la intención detrás de órdenes conversacionales y ajustar sus movimientos sin que las personas detallen cada regla de seguridad. El sistema, pensado para futuros robots domésticos y de asistencia, fue presentado en la conferencia anual Conference on Robot Learning, según MIT News.
En las pruebas virtuales —simulaciones desarrolladas por el equipo para validar el sistema—, un brazo robótico llevó a cabo tres tareas: servir café, trasladar una vela y transportar una bola de bowling. Voluntarios interactuaron con el robot escribiendo órdenes en lenguaje natural, como: “No derrames sobre mi computadora portátil”. En todos los casos, el robot siguió la instrucción literal y extendió su razonamiento a objetos no mencionados: evitó otros dispositivos electrónicos, materiales inflamables y objetos frágiles.
La intención detrás de una orden cotidiana
El sistema permite que una persona escriba instrucciones en lenguaje natural mientras el robot ejecuta una tarea. Si debe mover una taza de café sobre una mesa con objetos y recibe la advertencia de no derramar sobre una computadora portátil, FLEX no solo altera la trayectoria para evitar ese aparato: infiere que también debe mantenerse alejado de un teléfono situado en el mismo espacio.



Esa capacidad surge del uso de un modelo de lenguaje de gran tamaño, un sistema de inteligencia artificial entrenado con enormes colecciones de textos, publicaciones en redes sociales, transcripciones de videos y contenido web. En este caso, FLEX emplea GPT-4o para identificar patrones y establecer generalizaciones a partir de las preferencias expresadas por la persona.
Nathan Dennler, investigador posdoctoral del Laboratorio de Ciencias de la Computación e Inteligencia Artificial del MIT, explicó que esos modelos han encontrado innumerables referencias a accidentes cotidianos entre líquidos y dispositivos. “La gente puede haber escrito: ‘Oh, mi teléfono cayó al agua y ahora no funciona’, o ‘Derramé café sobre mi computadora y ahora no funciona’. Así, los modelos de lenguaje de gran tamaño captan la idea de que los líquidos en los dispositivos hacen que las cosas dejen de funcionar”.
La plataforma parte de la premisa de que las palabras suelen contener una intención de mayor alcance que su significado literal. “Las personas entienden esto de forma natural. Pero hay que explicárselo cuidadosamente a un robot, lo que lleva tiempo y esfuerzo”, afirmó Dennler. “FLEX ofrece una interfaz de comunicación con un robot para decirle: ‘Cuando las personas dicen esto, quieren decir aquello’”.
“Los robots usan matemáticas para planificar sus trayectorias, pero no podemos esperar que un consumidor aprenda esas matemáticas para decirle a un robot qué hacer”, sostuvo Dennler. La meta es que el usuario no tenga que aprender un método específico para manejar una máquina, sino que pueda comunicarse mediante lenguaje natural.
Tres etapas para ampliar las instrucciones humanas
FLEX organiza la interpretación de una orden en tres fases. La primera, denominada “Agregar”, incorpora a una lista los elementos del entorno que importan para la tarea a partir de la corrección de la persona.
Si un robot traslada una bola de bowling y recibe la indicación: “No la dejes caer sobre mi taza”, identifica la taza como un objeto que debe evitar. Los sistemas anteriores ya podían modificar su recorrido de ese modo, aunque cada nueva advertencia ampliaba una lista que podía volverse extensa y perder vigencia cuando cambiaba el entorno.
La segunda fase, “Generalizar”, es la innovación central del método. GPT-4o analiza los objetos que el usuario pidió evitar y busca conexiones entre ellos: si se le ordenó no dejar caer una carga sobre una taza, puede inferir que debe evitar todos los objetos frágiles, aunque no hayan sido mencionados.
Dennler señaló que los modelos absorben parte de ese conocimiento cotidiano a partir de los textos con los que fueron entrenados. “Como se han entrenado tanto con esas cosas, parte de ese sentido común queda incorporado en el modelo de lenguaje de gran tamaño”.
La última etapa, “Enmascarar”, utiliza el sistema de visión por computadora del robot para determinar qué objetos ya no están presentes y eliminarlos de la lista. El proceso completo demanda unos cinco segundos.
En las simulaciones, el robot obedeció de forma literal órdenes como: “Mantente alejado de la pila de papeles” y “No dejes caer [la carga] sobre la taza”. A la vez, extendió esas instrucciones para evitar objetos inflamables y proteger elementos frágiles.
“Todos los hogares son diferentes y a cada persona le importan cosas distintas, por lo que ningún robot sale de fábrica sabiendo qué es importante para usted”, dijo Andreea Bobu, profesora asistente de aeronáutica y astronáutica del MIT y responsable de la investigación. “FLEX puede aprenderlo a partir de una o dos frases, en vez de pedirle que detalle cada regla”.