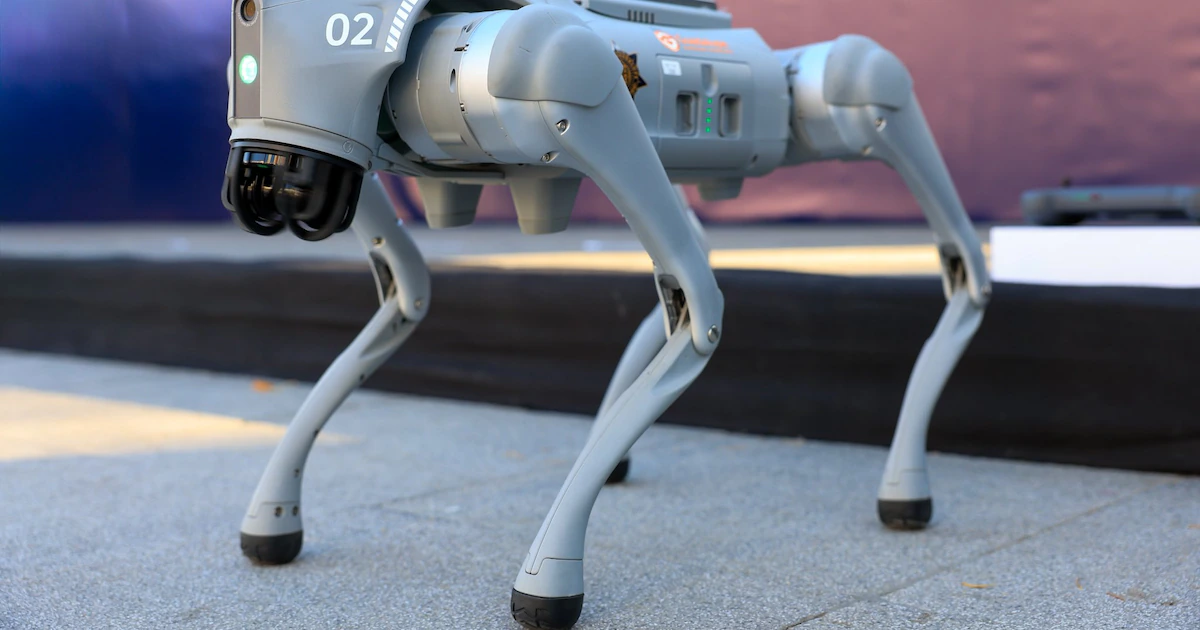
Un equipo de la compañía australiana Cortical Labs logró conectar neuronas humanas vivas en un perro robot para controlarlo para guiarlo hasta un objetivo, como primera prueba.
El sistema no es un cerebro completo ni un animal híbrido. Se trata de un cultivo de neuronas humanas conectado a un chip, capaz de recibir y enviar señales eléctricas que terminan convertidas en movimiento real.
Cómo lograron que un perro robot se conecte a neuronas humanas
Las neuronas se generan a partir de células madre pluripotentes inducidas y crecen directamente sobre un chip de silicio equipado con electrodos microscópicos.



Esos electrodos permiten una comunicación en dos direcciones. Por un lado, envían estímulos eléctricos a las células. Por otro, registran la actividad que esas neuronas producen como respuesta.
Un programa informático interpreta esa señal y la traduce en órdenes concretas para el robot. Así, el perro mecánico puede desplazarse hacia el punto indicado dentro de un mapa simple.
La clave del sistema es el bucle de retroalimentación: el dispositivo informa a las neuronas sobre el resultado de cada movimiento, y esa información ajusta la próxima estimulación. De esta forma, la red biológica va encontrando patrones que le permiten dirigir a la máquina con mayor precisión.
Según Brett Kagan, cofundador y director ejecutivo de Cortical Labs, el perro robótico funciona como una prueba de concepto. “El perro robótico es una demostración simple de cómo el progreso en los sistemas biológicos también puede aplicarse al mundo real”, explicó.
Qué puede hacer realmente el robot
Por ahora, la capacidad del dispositivo es limitada: solo logra orientarse hacia un objetivo dentro de un entorno controlado y sencillo. No implica que la máquina pueda moverse por una calle real ni reaccionar ante imprevistos complejos.
Este experimento físico combina una historia de trabajo previo de la compañía, que ya había mostrado que cultivos de neuronas podían interactuar con videojuegos como Pong y Doom, recibiendo estímulos según lo que ocurría en pantalla y modificando su actividad en consecuencia.
Un perro robótico controlado por neuronas humanas es un dispositivo de prueba experimental en el que células cerebrales cultivadas en laboratorio, conectadas a un chip con electrodos, reciben y envían señales eléctricas que un programa traduce en movimientos reales de un robot hacia un punto determinado.
La compañía también participó en una investigación paralela con el Instituto de Investigación Honda en Europa, enfocada en un entorno virtual. Allí, un agente debía recorrer una cuadrícula para encontrar una recompensa, guiado por las mismas señales eléctricas entre chip y neuronas.
Ese estudio acumuló más de 4.000 horas de interacción y evaluó cerca de 1.300 combinaciones distintas de estimulación para identificar qué configuraciones generaban un aprendizaje más consistente.
Daniel Tanneberg, científico sénior del Honda Research Institute Europe, señaló que esta colaboración permite “investigar enfoques fundamentalmente distintos para agentes inteligentes”, aunque reconoció que usar células vivas como base computacional “conlleva muchos desafíos”.
El avance y los límites de esta tecnología
La motivación detrás de este tipo de desarrollo tiene que ver con la eficiencia energética. El cerebro humano resuelve tareas complejas con un consumo de energía mucho menor que el de los sistemas informáticos actuales.
Sin embargo, trabajar con tejido vivo trae sus propias dificultades. Mantener las neuronas en condiciones adecuadas, lograr una comunicación estable con ellas y comprender cómo retienen información son algunos de los obstáculos pendientes.
Johnson Zhou, ingeniero de software en Cortical Labs, resumió el desafío central del proyecto: “No es simplemente cultivar neuronas sobre silicio: es encontrar formas confiables de comunicarse con sistemas biológicos, entrenarlos y entender qué enfoques producen resultados consistentes”.
Kagan agregó que, a largo plazo, este tipo de tecnología “podría apoyar robots y sistemas autónomos que necesitan tomar decisiones en entornos reales impredecibles”. También remarcó que los robots actuales dominan el control físico pero todavía fallan al decidir “dónde y cuándo realizar acciones” frente a condiciones cambiantes.
Los propios responsables admiten que el sistema sigue siendo lento y poco eficiente, lejos de resolver tareas complejas de forma autónoma.